Shenzhen Reunion Electronics Co., Ltd.
Novice

Kako izbrati konektorje za premikajoče se robote: 3 kritični premisleki

2026-10-12 0 Pusti mi sporočilo

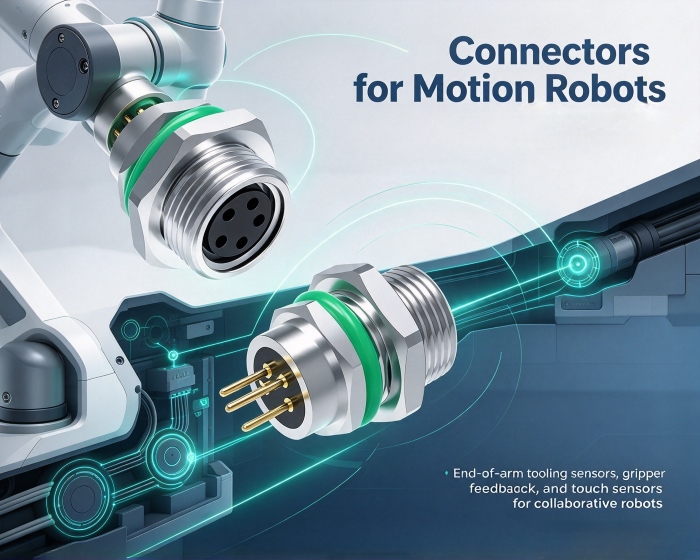
Spoji robotov za visoko hitrost gibanja zahtevajo tridimenzionalno, visokofrekvenčno sestavljeno gibanje, konektorji pa so izpostavljeni stalnim vibracijam, torziji in obrabi zaradi mikro gibanja. Tradicionalni industrijski roboti imajo razmeroma fiksne krivulje delovanja, njihovi priključki pa delujejo predvsem kot napajalne in signalne poti; v scenarijih gibanja z visoko hitrostjo pa se okvara redko pojavi v trenutku, temveč se postopoma kopiči med neprekinjenim gibanjem. Logika za izbirockonektorji za gibalne robotemora temeljiti na izpeljavi projektnih zahtev iz teh delovnih pogojev.


Zakaj je mehanska zanesljivost prednostna naloga?

V okoljih z nenehnimi vibracijami se lahko standardni konektorji s torno zaporo postopno zrahljajo. Priključki se med vibriranjem nekoliko premaknejo, kar povzroči postopno zmanjševanje kontaktnega pritiska, kar na koncu povzroči izpade signala ali prekinitve napajanja.

Konstrukcijske značilnosti, ki obravnavajo to težavo, vključujejo: pozitivno zaskočenje in sekundarno zaklepanje, kot je mehanizem za zagotavljanje položaja konektorja (CPA), ki uporablja mehanske zapore za preprečevanje nenamernega izklopa sponk; in zasnova redundantnih kontaktov, kjer dvojni kontakti ali dva neodvisna kontakta ohranjajo prevodnost, tudi če se en kontakt obrabi. Na kritičnih lokacijah, kot so spojni moduli, morajo imeti te lastnosti mehanske zanesljivosti prednost pred drugimi vidiki. Za konektorje, ki se uporabljajo v premikajočih se robotih, so na vibracije odporni zaklepni mehanizmi temeljna zahteva v aplikacijah neprekinjenega gibanja.


Kako je zagotovljena celovitost signala?

Povpraševanje po pasovni širini podatkov v hitrih robotskih sistemih še naprej narašča. Obdelava vida v realnem času, nadzor gibanja in zaznavanje okolja so zelo povezani, kar pogosto zahteva vzporedno napeljavo hitrih diferencialnih signalov in daljnovodov znotraj kompaktnih spojev.

V tej postavitvi so elektromagnetne motnje (EMI) glavna skrb. Zasnove zaščite, ki uporabljajo strukture z nadzorovano impedanco, pomagajo zmanjšati slabljenje signala in preslušavanje med signalnimi in električnimi vodi. V aplikacijah s servo pogonom,konektorji za gibalne robotemora prenašati tokove več amperov, hkrati pa ohranjati jasno komunikacijo prek signalnih kanalov za kodirnike, senzorje in druge komponente. Hibridni priključki dosegajo električno izolacijo in mehansko integracijo znotraj enega samega vmesnika, kar zmanjšuje kompleksnost ožičenja in število priključnih točk.


Kako naj se sklepajo kompromisi glede prilagajanja prostora?

Notranji prostor znotraj robotskih sklepov je razmeroma omejen. Ko so konektorji povezani v zaprtih prostorih, so lahko izpostavljeni neaksialnim montažnim obremenitvam, ki lahko sčasoma povzročijo deformacijo ohišja ali premik sponk.

Plavajoča zasnova lahko absorbira premike, ki jih povzročajo tolerance montaže in delovne vibracije, s čimer zmanjša vpliv napetosti montaže na sponke. Rešitve z ozkim naklonom in nizkim profilom so neposredno primerne za kompaktne prostore, kar zmanjšuje prisilno montažo zaradi prostorskih omejitev. Ko sta izpolnjena prva dva kriterija, izberite čim bolj kompaktno rešitev. Prileganjekonektorji za gibalne robotev omejen prostor zahteva ravnotežje med zanesljivostjo in kompaktnostjo.


Kako naj poteka preverjanje po izbiri?

Ko je izbira končana, je priporočljivo, da pri dobavitelju potrdite, ali je bil izdelek podvržen dinamičnemu testiranju življenjske dobe, vključno s podatki o zmogljivosti pri pogojih vibracij, torzije in sestavljenega gibanja. Statični električni parametri so le izhodišče; zanesljivost v dinamičnih pogojih delovanja je ključna metrika zakonektorji za gibalne robote.


O nas

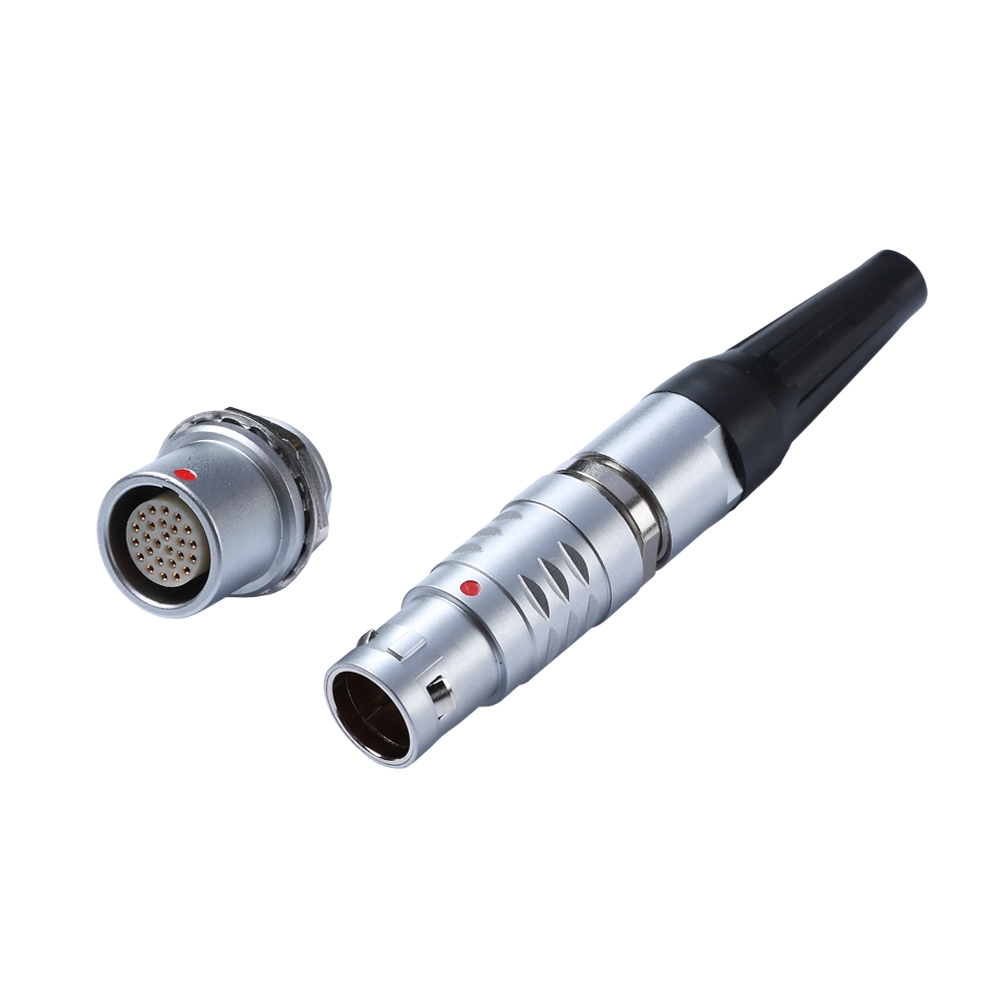
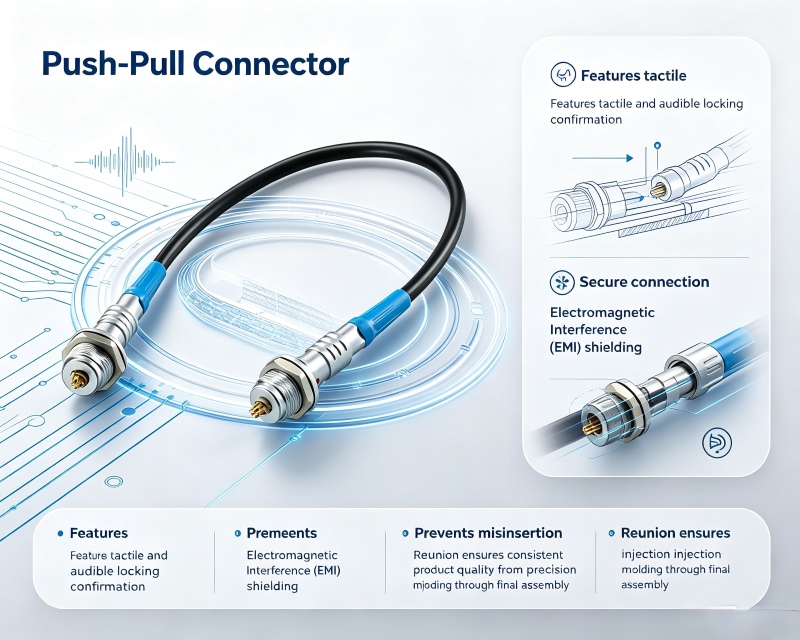
Reunion ima bogate izkušnje s samozaklepnimi konektorji push-pull. Njegov zaklepni mehanizem, odporen na tresljaje, in kompaktna zasnova izpolnjujeta mehansko zanesljivost in zahteve po varčevanju s prostorom robotov za visoko hitrost. Izbira konektorja na podlagi scenarijev napak zagotavlja natančnejše ujemanje z dejanskimi potrebami kot zgolj primerjava specifikacij.


Povezane novice
Pusti mi sporočilo
X
Piškotke uporabljamo, da vam ponudimo boljšo izkušnjo brskanja, analiziramo promet na spletnem mestu in prilagodimo vsebino. Z uporabo te strani se strinjate z našo uporabo piškotkov. Politika zasebnosti
ZavrniSprejmi